Panier
Il n'y a plus d'articles dans votre panier
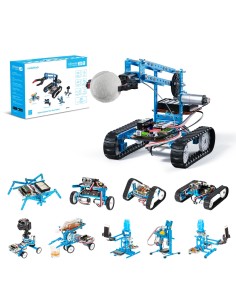
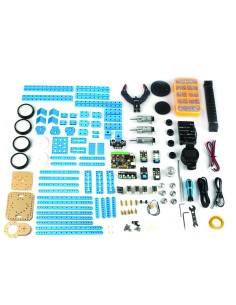
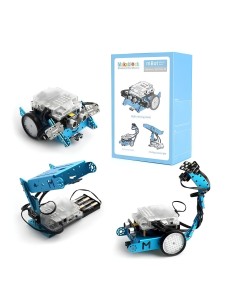
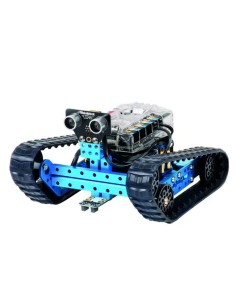
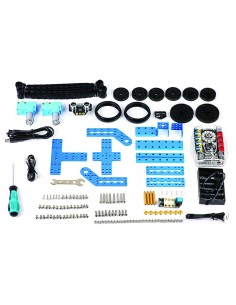
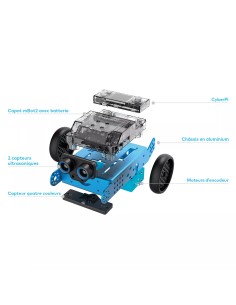
La robotique réunit les éléments qui permettent à une machine de percevoir son environnement, de décider d’une action et de se déplacer ou d’agir. Elle répond aussi bien aux besoins d’un prototype pédagogique qu’à la conception d’un robot mobile, d’un bras automatisé, d’un système de tri ou d’un dispositif de mesure autonome. Un projet robotique fiable ne repose pas sur une seule carte ou un seul moteur : il dépend de la cohérence entre alimentation, mécanique, électronique de commande et programmation.
Construire un robot consiste à relier plusieurs fonctions complémentaires. Les capteurs fournissent des informations, par exemple une distance, une luminosité, un mouvement ou une position. Le contrôleur traite ces données selon le programme chargé. Les actionneurs, tels que les moteurs ou servomoteurs, transforment enfin la décision numérique en mouvement réel. Comprendre cette chaîne évite une erreur fréquente : choisir un composant performant isolément, mais inadapté aux autres éléments du montage.
La base d’un projet est souvent une carte de contrôle, c’est-à-dire une carte programmable ou un microcontrôleur capable de lire des entrées et de piloter des sorties. Elle exécute le programme qui définit le comportement du robot : suivre une ligne, éviter un obstacle, relever une mesure ou actionner un mécanisme à un moment donné. Le choix de la plateforme dépend notamment du nombre d’entrées-sorties nécessaires, des interfaces de communication prévues et de l’environnement logiciel que vous souhaitez utiliser.
Les éléments mécaniques donnent au projet sa forme et son mouvement. Un châssis, des roues, des supports, des engrenages ou des pièces de fixation participent à la structure mécanique du robot. Pour une plateforme roulante, il faut considérer le poids total, l’adhérence attendue et le type de terrain. Pour un mécanisme articulé, la précision, les frottements et les contraintes exercées sur les axes deviennent plus importants. Une mécanique trop souple ou mal équilibrée peut compliquer la programmation, même avec une électronique correctement choisie.
Les capteurs permettent au robot de réagir au monde physique. Un détecteur de distance peut servir à ralentir devant un obstacle, tandis qu’un capteur de ligne aide un véhicule à suivre un tracé contrasté. D’autres modules peuvent mesurer l’orientation, la température, la lumière ou l’état d’un contact. Leur rôle est de produire une donnée exploitable par le programme. Il faut toutefois interpréter cette donnée avec prudence : une mesure dépend souvent de la surface visée, de l’éclairage, des vibrations ou du montage.
Du côté des mouvements, les moteurs à courant continu conviennent couramment à une rotation continue, notamment pour entraîner des roues. Les servomoteurs sont généralement choisis lorsqu’une position angulaire doit être commandée, par exemple pour orienter un capteur ou articuler une petite pince. Les moteurs pas à pas répondent à d’autres besoins, lorsque le déplacement doit être commandé par incréments. Chaque technologie impose un mode de pilotage spécifique : un moteur ne se branche pas nécessairement directement sur les broches d’une carte de commande.
Commencez par définir le résultat concret attendu. Un robot qui évite les obstacles n’utilise pas les mêmes ressources qu’un mécanisme qui répète un mouvement précis. Listez les entrées à lire, les sorties à commander, les déplacements attendus et les éventuelles communications avec un ordinateur ou un appareil mobile. Cette approche par fonctions nécessaires permet de sélectionner une architecture proportionnée, sans multiplier les modules dont le projet n’a pas l’utilité.
L’alimentation constitue un point décisif en robotique. La carte de commande, les capteurs et les actionneurs peuvent avoir des besoins électriques différents. Les moteurs provoquent notamment des appels de courant lors du démarrage ou lorsqu’ils sont freinés par une charge. Prévoir une alimentation adaptée évite les redémarrages intempestifs, les mesures instables et les comportements imprévisibles. Consultez systématiquement les caractéristiques du fabricant pour vérifier tensions admissibles, consommation et schémas de raccordement avant l’assemblage.
Un module de commande de moteur, souvent appelé pilote ou driver, sert d’interface entre le contrôleur et l’actionneur. Il permet de commuter une charge que les sorties logiques d’une carte ne pourraient pas alimenter directement. Selon le montage, vous devrez aussi partager une masse commune entre les éléments concernés afin que les signaux de commande disposent de la même référence électrique. Cette règle simple est essentielle pour obtenir une communication stable entre les modules.
Comptez les broches requises avant de retenir une carte ou des modules. Certains capteurs utilisent des entrées analogiques, d’autres communiquent par l’intermédiaire de bus numériques. Les moteurs, eux, peuvent demander plusieurs signaux de commande selon leur pilote. Vérifiez la présence des interfaces matérielles nécessaires, ainsi que la possibilité de connecter ultérieurement un écran, un module de communication ou des capteurs supplémentaires. Un montage évolutif est plus facile à faire évoluer qu’un assemblage saturé dès la première version.
La programmation fait aussi partie du choix. Une plateforme appréciée pour l’apprentissage peut privilégier une prise en main directe, tandis qu’un projet plus élaboré peut nécessiter des bibliothèques spécifiques, une connectivité ou une gestion plus poussée des tâches. L’important est d’associer le matériel à un environnement logiciel que vous pouvez maîtriser. Les exemples de code sont utiles pour démarrer, mais ils doivent être adaptés à vos branchements, à votre alimentation et à la logique réelle de votre robot.
Le tableau suivant aide à distinguer deux approches fréquentes dans un projet de robotique : réaliser une fonction simple et ciblée, ou construire une plateforme évolutive intégrant plusieurs sous-systèmes.
| Critère | Projet robotique ciblé | Plateforme robotique évolutive |
|---|---|---|
| Objectif | Réaliser une action définie, comme détecter, déplacer ou signaler. | Combiner plusieurs comportements et prévoir des ajouts ultérieurs. |
| Électronique | Nombre limité d’entrées, sorties et modules. | Ressources à prévoir pour capteurs, actionneurs et extensions. |
| Alimentation | Dimensionnée pour les éléments présents dans le montage. | À anticiper selon les équipements ajoutés et les appels de courant. |
| Programmation | Logique plus directe, centrée sur une fonction précise. | Organisation nécessaire des tâches, états et priorités. |
| Mécanique | Structure souvent compacte et dédiée à un usage. | Châssis et fixations pouvant accueillir plusieurs évolutions. |
Le conseil de nos experts : avant de fixer définitivement les composants sur un châssis, testez séparément chaque capteur, chaque moteur et chaque pilote sur une alimentation maîtrisée. Vous identifierez plus facilement une erreur de câblage ou de code qu’une fois l’ensemble du robot assemblé.
Un montage propre facilite autant le dépannage que les évolutions. Évitez les fils trop longs, les connexions mécaniquement fragiles et les composants laissés mobiles près des parties en rotation. Organisez le câblage entre la zone de puissance des moteurs et la zone des signaux sensibles. Cette organisation du câblage réduit les risques d’arrachement et limite les perturbations susceptibles d’affecter les capteurs ou les communications.
Procédez par étapes : faites d’abord fonctionner la carte, puis validez un capteur, un actionneur et enfin leur interaction. Pour un robot mobile, testez les deux côtés de la transmission séparément avant de programmer une trajectoire. Si le comportement devient erratique, contrôlez en priorité l’alimentation, les masses communes et les connexions. Une démarche de diagnostic progressif est bien plus efficace que la modification simultanée du matériel et du programme.
La sécurité mérite également votre attention. Coupez l’alimentation avant de modifier le câblage, immobilisez les roues ou mécanismes pendant les essais et protégez les cartes électroniques contre les courts-circuits. Lorsque le robot utilise des éléments mécaniques mobiles, prévoyez une manière simple d’interrompre son mouvement. Ces précautions ne compliquent pas le projet : elles rendent les phases d’expérimentation plus sereines et préservent les composants.
Pro Market France vous permet d’identifier les éléments utiles à la construction, à l’évolution ou à la réparation d’un projet de robotique éducative et créative. Avant votre sélection, partez de votre objectif réel : apprendre la programmation, motoriser un mécanisme, créer un véhicule autonome ou intégrer des capteurs à une installation existante. Comparez les caractéristiques techniques indiquées par les fabricants, les raccordements nécessaires et les accessoires indispensables au montage. Explorez les produits de cette catégorie pour composer un ensemble cohérent, adapté à votre projet robotique.
Un premier projet nécessite généralement une carte programmable, un moyen d’alimentation, des câbles de connexion et au moins un capteur ou un actionneur. Ajoutez une structure mécanique si votre projet doit se déplacer ou manipuler un objet. Commencez par une fonction simple et testable.
En règle générale, non. Les sorties d’une carte programmable servent à transmettre des signaux de commande et ne sont pas conçues pour alimenter directement un moteur. Utilisez un pilote de moteur adapté et une alimentation capable de répondre aux besoins de l’actionneur.
Un capteur observe une grandeur physique et transmet une information au contrôleur, par exemple une distance ou une luminosité. Un actionneur produit une action physique à partir d’une commande, comme tourner, déplacer une pièce ou allumer un signal lumineux.
Ce comportement peut indiquer une alimentation insuffisante, une chute de tension au démarrage des moteurs ou un câblage inadapté. Vérifiez les besoins électriques de chaque élément, le pilote utilisé et la qualité des connexions, notamment la référence de masse commune.