Panier
Il n'y a plus d'articles dans votre panier
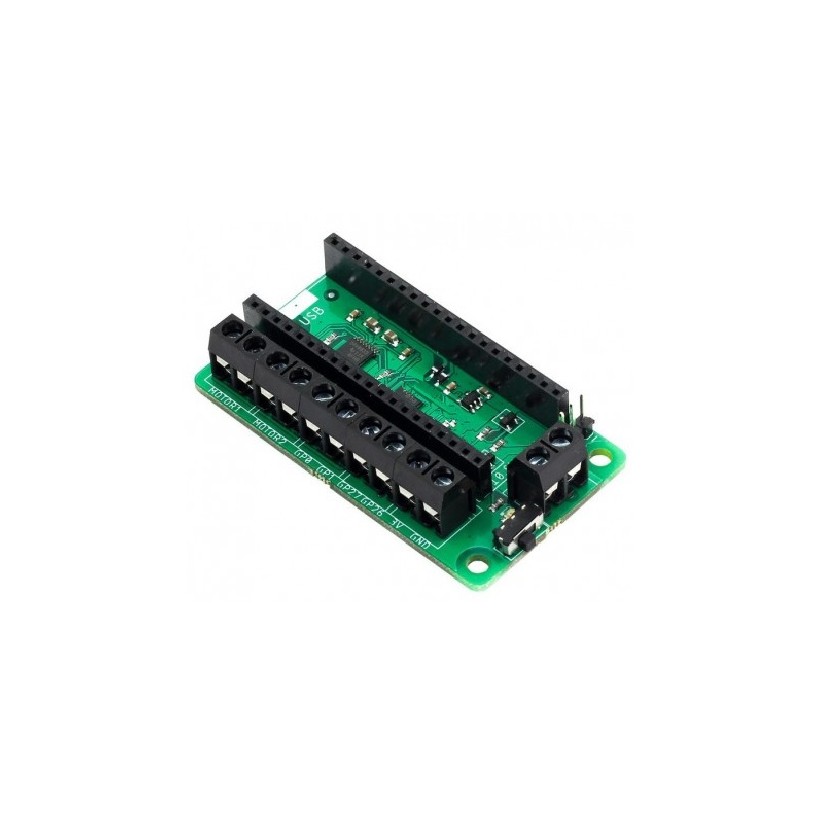
Conçu pour les projets robotiques modernes, le Pilote de moteur pour Raspberry Pi Pico est un module de puissance compact capable de piloter jusqu’à 4 moteurs à courant continu avec précision, offrant une interface à borniers à vis, une connectique USB pratique et une compatibilité totale avec le microcontrôleur Raspberry Pi Pico pour tous les besoins de prototypage et d’automatisation.
Le circuit imprimé repose sur une carte PCB en fibre de verre FR4 de qualité industrielle, recouverte d’un vernis de protection anti‑oxydation pour garantir une excellente tenue dans le temps, même en environnement de maquettage intensif. Les borniers à vis robustes assurent un maintien fiable des conducteurs souples ou rigides, tandis que les composants discrets (résistances, condensateurs, circuits intégrés de puissance) sont soudés par procédé automatisé à température contrôlée afin de limiter les contraintes thermiques et d’augmenter la durée de vie. La majorité des matériaux respecte les normes environnementales en vigueur (RoHS), réduisant la présence de substances dangereuses tout en préservant les performances électriques et la stabilité thermique du module.
Dans un atelier de robotique, un FabLab, une salle de classe ou simplement sur un bureau de passionné, le Pilote de moteur pour Raspberry Pi Pico apporte une solution rapide pour relier moteurs, capteurs et alimentation sans montage complexe. Les borniers clairement étiquetés MOTOR et INPUT facilitent le câblage et réduisent les erreurs, tandis que le Raspberry Pi Pico devient le cerveau de l’installation, générant les signaux de commande PWM pour contrôler vitesse et sens de rotation. Idéal pour des petits robots mobiles, des systèmes de domotique, des convoyeurs miniatures ou des volets motorisés, ce module offre une expérience fluide : moins de temps passé à déchiffrer des schémas, plus de temps à créer, tester et faire évoluer ses idées. De nombreux makers et enseignants l’utilisent déjà pour simplifier les travaux pratiques et permettre aux débutants de vivre la satisfaction d’un montage fonctionnel dès les premières séances.
| Caractéristique | Détail |
|---|---|
| Compatibilité carte principale | Raspberry Pi Pico (RP2040) |
| Nombre de moteurs CC pris en charge | Jusqu’à 4 moteurs à courant continu indépendants |
| Tension d’alimentation moteurs | 6 V à 12 V CC (selon le type de moteur utilisé) |
| Tension logique de commande | 3,3 V issue du Raspberry Pi Pico |
| Courant maximal par canal | Jusqu’à 1 A par moteur (en continu, selon la dissipation) |
| Interface de connexion moteurs | Borniers à vis multipolaires étiquetés MOTOR1 à MOTOR4 |
| Interface de connexion alimentation | Borniers à vis dédiés + connecteur d’entrée marqués INPUT |
| Connectique additionnelle | Port USB pour alimentation ou communication selon configuration |
| Type de pilote interne | Circuits intégrés de ponts en H pour moteurs CC (IC de commande bidirectionnelle) |
| Modes de commande | Signal numérique et PWM généré par Raspberry Pi Pico (vitesse et sens de rotation) |
| Protection électrique | Diodes de roue libre intégrées, pistes dimensionnées pour limiter les surtensions |
| Matériau du circuit imprimé | PCB FR4, finition étamée, vernis de protection |
| Type de montage | Module à poser sur table ou intégrer dans un châssis via entretoises |
| Dimensions approximatives | Entre 100 et 150 mm de longueur, 50 à 100 mm de largeur (format compact) |
| Plage de température de fonctionnement | 0 °C à +50 °C (en environnement sec et ventilé) |
| Prix indicatif | 9,59 € (vendeur référencé : AAlibaba B2B) |
1. Installation et mise en place Commencer par éteindre toute alimentation avant de manipuler le module. Placer le Pilote de moteur pour Raspberry Pi Pico sur une surface plane, non conductrice et bien dégagée. Insérer ensuite la carte Raspberry Pi Pico dans les connecteurs prévus (ou relier les broches de commande via des fils Dupont femelle-femelle selon la version du module), en respectant le marquage des broches (GND, VCC, signaux PWM, sens de rotation, etc.). Fixer le module dans un châssis ou sur une plaque de montage à l’aide d’entretoises et de vis si le projet doit être mobile, afin d’éviter tout déplacement ou traction sur les câbles. Raccorder l’alimentation moteurs sur le bornier INPUT en vérifiant soigneusement la polarité : borne + sur le positif de l’alimentation, borne – sur la masse. Utiliser une alimentation stabilisée capable de fournir le courant nécessaire à l’ensemble des moteurs. 2. Vue d’ensemble des composants Le module est organisé de manière lisible pour faciliter sa prise en main. Sur un côté de la carte se trouve une rangée de borniers à vis, généralement identifiés comme MOTOR1, MOTOR2, MOTOR3 et MOTOR4, chacun dédié à un moteur CC. Un autre ensemble de borniers, marqué INPUT ou POWER, est réservé à l’alimentation principale des moteurs. La carte comporte également une zone de connexion pour le Raspberry Pi Pico ou pour des broches de signaux : y figurent les entrées logiques de commande (PWM, IN1/IN2, ENA/ENB selon le pilote intégré) ainsi que les références de masse (GND) et de tension logique (3,3 V). Un connecteur USB peut être présent, permettant d’alimenter ou de communiquer avec la carte de contrôle principale. Les circuits intégrés de puissance, souvent sous forme de ponts en H, se situent près des borniers moteurs, entourés de petites résistances et condensateurs assurant la stabilité et la protection du système. 3. Utilisation de base Pour une première mise en service, commencer par connecter un seul moteur à courant continu sur le bornier MOTOR1, en serrant fermement les vis pour maintenir les fils. Vérifier que l’alimentation dédiée aux moteurs est bien dans la plage recommandée (par exemple 6 à 12 V CC) et que le courant disponible est suffisant. Relier ensuite le Raspberry Pi Pico en faisant correspondre les broches de sortie (GPIO configurées en PWM) aux entrées de commande du module. Après avoir chargé un programme simple sur le Raspberry Pi Pico, définir une broche GPIO comme sortie PWM et faire varier le rapport cyclique pour observer la variation de vitesse du moteur : un rapport faible fera tourner le moteur lentement, un rapport élevé le fera tourner plus vite. En inversant la logique des broches de direction (IN1/IN2 ou équivalent), le sens de rotation peut être changé. Procéder de la même manière pour les autres canaux jusqu’à contrôler quatre moteurs en parallèle. Il est possible d’ajouter des capteurs (fin de course, capteurs de distance) à d’autres GPIO du Raspberry Pi Pico afin de créer un système interactif où la vitesse et la direction des moteurs s’adaptent automatiquement aux conditions détectées. 4. Conseils de maintenance et de sécurité Pour préserver le Pilote de moteur pour Raspberry Pi Pico dans la durée, éviter toute exposition à l’humidité, à la poussière excessive ou aux sources de chaleur directe. Toujours couper l’alimentation avant de modifier les câblages de moteurs ou d’alimentation, afin de prévenir courts-circuits et détériorations des composants. S’assurer que les moteurs raccordés respectent les limites de tension et de courant indiquées, et prévoir une marge de sécurité en cas de démarrages fréquents ou de blocages mécaniques. Inspecter régulièrement le serrage des borniers : des fils mal serrés peuvent provoquer des échauffements localisés. En cas d’utilisation prolongée à forte charge, vérifier la température des circuits intégrés de puissance et prévoir une ventilation ou un montage sur une surface dissipatrice si nécessaire. Ne jamais poser d’objets métalliques sous ou sur la carte lorsqu’elle est sous tension. Enfin, conserver la carte dans un boîtier ou la fixer solidement lorsque le projet est transportable, afin de limiter les contraintes mécaniques sur les soudures et les connecteurs.
Pour enrichir encore vos projets robotiques, de domotique ou d’automatisation, il est possible d’associer ce module à une vaste gamme de cartes d’extension, de microcontrôleurs et de capteurs complémentaires disponibles dans la catégorie Extensions & Microcontrôleurs, afin de construire des systèmes complets, évolutifs et parfaitement adaptés à chaque idée.
Le module est principalement destiné à fournir la puissance nécessaire aux moteurs et à recevoir des signaux logiques depuis le Raspberry Pi Pico. Dans la plupart des cas, le microcontrôleur doit être alimenté séparément via son propre port USB ou une source 3,3 V régulée, en veillant à relier les masses (GND) entre les deux systèmes pour assurer une référence commune.
Le module est conçu pour des moteurs à courant continu de petite à moyenne puissance, généralement utilisés en robotique éducative ou en prototypage. Les moteurs doivent fonctionner dans la plage de 6 à 12 V CC et respecter le courant maximal par canal. Les moteurs pas à pas ou brushless nécessitent des pilotes spécifiques et ne sont pas directement compatibles avec ce module.
Le module est adapté aux débutants motivés comme aux utilisateurs avancés. Les borniers clairement identifiés, l’intégration directe avec le Raspberry Pi Pico et les nombreux exemples de code disponibles pour la génération de signaux PWM rendent la prise en main progressive : quelques notions de base sur le branchement d’une alimentation et la programmation des GPIO suffisent pour réaliser rapidement un premier montage fonctionnel.