Panier
Il n'y a plus d'articles dans votre panier
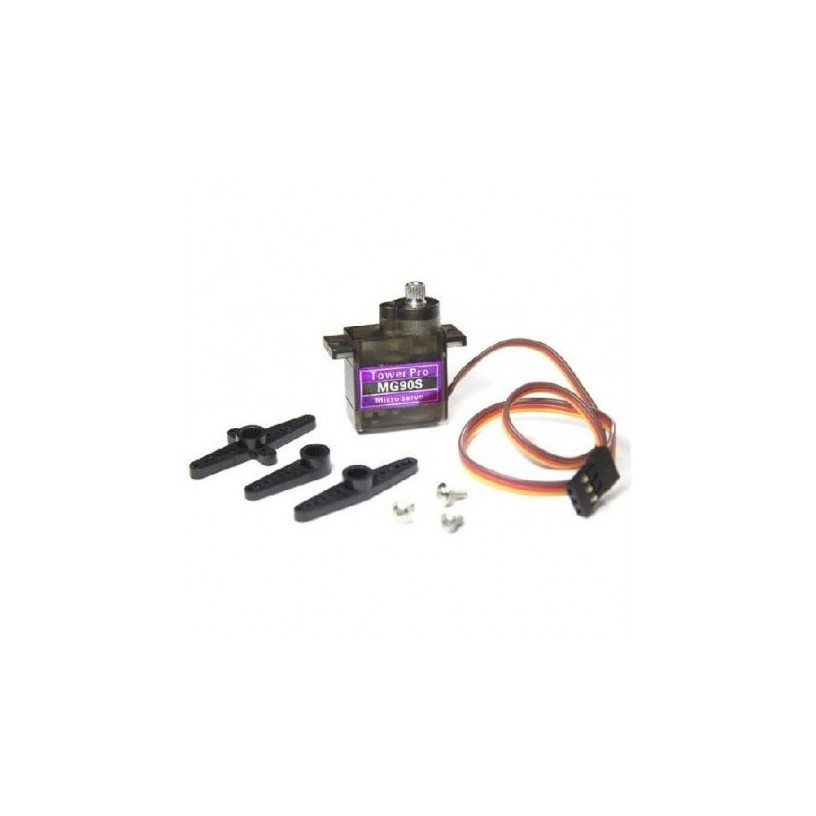
Conçu pour les projets de robotique, de modélisme et d’automatisation exigeants, le Tower Pro 180 Servo Motor offre un couple élevé, une rotation contrôlée sur 180° et une précision remarquable, ce qui en fait un servo indispensable pour optimiser la réactivité et la fiabilité de vos systèmes tout en restant compact et léger.
Le Tower Pro 180 Servo Motor s’appuie sur un boîtier en plastique technique haute densité renforcé, résistant aux chocs et à la chaleur, conçu pour protéger l’électronique interne contre les vibrations et les micro‑impacts répétés. Un train d’engrenages métalliques assure une transmission mécanique durable, limitant l’usure et le jeu au fil des milliers de cycles. Le moteur est équipé de paliers et d’un axe de sortie en métal, réduisant la friction et améliorant la stabilité de la position. La carte électronique bénéficie de soudures de qualité et de composants sélectionnés pour supporter une large plage de tension, tandis que les traitements de surface et les plastiques sans halogènes participent à une démarche plus respectueuse de l’environnement. L’ensemble est pensé pour fonctionner longtemps, avec un risque minimal de dérèglement, même dans des maquettes ou robots utilisés au quotidien.
Idéal pour les bras robotisés, les roues directrices de voitures RC, les gouvernes d’avions radiocommandés, les commandes de volets sur drones ou encore les mécanismes animés de maquettes, le Tower Pro 180 Servo Motor améliore le contrôle précis des mouvements et la fluidité de vos automatismes. Dans un contexte éducatif, il aide à rendre les cours de programmation et d’électronique plus concrets, offrant aux enfants comme aux adultes une expérience créative et stimulante. En domotique, il peut actionner des verrous, des volets mécaniques ou des indicateurs, apportant confort et tranquillité d’esprit. De nombreux makers et passionnés de robotique apprécient sa fiabilité et sa compatibilité avec les cartes Arduino, Raspberry Pi et la plupart des contrôleurs PWM, ce qui en fait un choix sûr pour progresser sereinement dans ses projets.
| Caractéristique | Détail |
|---|---|
| Modèle | Tower Pro 180 Servo Motor (type MG90S / micro servo 180°) |
| Type de servo | Servo à rotation limitée (environ 180°) avec contrôle PWM |
| Angle de rotation | ≈ 180° (peut varier légèrement selon le signal et le contrôleur) |
| Couple à 4,8 V | ≈ 2,0 – 2,2 kg·cm |
| Couple à 6,0 V | ≈ 2,4 – 2,5 kg·cm |
| Vitesse à 4,8 V | ≈ 0,10 s / 60° |
| Vitesse à 6,0 V | ≈ 0,08 s / 60° |
| Tension de fonctionnement | 4,8 V à 6,0 V DC |
| Type d’engrenages | Engrenages métalliques haute résistance |
| Matériau du boîtier | Plastique technique ABS / nylon renforcé |
| Poids | Environ 13 g |
| Dimensions (L x l x H) | ≈ 22,8 x 12,2 x 28,5 mm (hors bras de servo) |
| Type de connecteur | Connecteur 3 broches standard (signal, +5 V, GND) |
| Ordre typique des fils | Marron = GND, Rouge = +V, Orange/Jaune = Signal |
| Signal de commande | PWM 50 Hz (période ≈ 20 ms), largeur d’impulsion 1 ms à 2 ms |
| Courant de fonctionnement typique | 100–250 mA (peut être plus élevé en charge ou en blocage) |
| Température de fonctionnement | ≈ -10 °C à +50 °C |
| Accessoires fournis | Jeu de palonniers (bras de servo), vis de fixation, vis d’axe |
| Compatibilité | Arduino, Raspberry Pi, cartes de contrôle PWM, la plupart des récepteurs RC |
| Applications | Robotique, RC (voitures, avions, bateaux, drones), maquettes animées, projets DIY |
1. Installation et étapes de mise en place Pour commencer, choisissez l’emplacement exact où sera installé le Tower Pro 180 Servo Motor : prévoyez un support rigide, par exemple sur un châssis de robot, une aile d’avion RC ou une plaque en bois/plexiglas pour un projet de bricolage. Fixez le servo à l’aide des vis fournies en veillant à ce que l’axe de sortie reste parfaitement libre de tourner, sans contact avec la structure environnante. Avant de monter le palonnier (bras de servo), branchez le servo sur votre contrôleur (Arduino, carte PWM, récepteur RC) afin de le placer en position neutre : envoyez un signal d’environ 1,5 ms de largeur d’impulsion, correspondant généralement au milieu de la course. Une fois cette position atteinte, orientez mécaniquement l’élément à entraîner (roue, gouverne, levier) en position médiane, puis fixez le palonnier sur l’axe à l’aide de la vis centrale. Serrez fermement mais sans excès pour ne pas endommager les engrenages. Enfin, connectez la tringlerie, les biellettes ou les pièces mobiles et faites un test de mouvement complet sur 180° afin de vérifier qu’aucun obstacle ne bloque la rotation. 2. Présentation des composants (ports, connecteurs, éléments mécaniques) Le Tower Pro 180 Servo Motor se compose d’un boîtier rectangulaire compact abritant le moteur DC, le train d’engrenages métalliques et la carte de contrôle. Sur la partie supérieure, l’axe de sortie en métal reçoit le palonnier : plusieurs modèles de bras sont généralement fournis (en croix, en simple bras, en forme de disque) pour vous permettre d’adapter la course et le bras de levier à votre application. Sur le côté, des oreilles de fixation percées de trous permettent d’installer le servo avec des vis. Le câble tricolore se termine par un connecteur 3 broches standard : une broche pour la masse (souvent fil marron ou noir), une broche pour l’alimentation positive (fil rouge) et une broche pour le signal de commande PWM (fil orange ou jaune). Ce connecteur s’insère directement dans la plupart des récepteurs RC et dans les barrettes de cartes électroniques dédiées au pilotage de servos, sans adaptateur particulier. À l’intérieur, le contrôleur intègre un potentiomètre qui mesure en continu la position de l’axe, ce qui permet au servo de se caler précisément sur l’angle demandé. 3. Utilisation de base (mise sous tension, connexion, fonctions principales) Pour utiliser le Tower Pro 180 Servo Motor, commencez par relier le fil de masse du servo (marron/noir) à la masse (GND) de votre alimentation et de votre carte de contrôle, puis connectez le fil rouge à une alimentation stabilisée entre 4,8 V et 6,0 V. Veillez à ce que l’alimentation soit capable de fournir suffisamment de courant, en particulier si plusieurs servos fonctionnent simultanément. Connectez ensuite le fil de signal à la sortie PWM de votre microcontrôleur ou à la voie correspondante de votre récepteur radio. La commande s’effectue en générant un signal PWM à 50 Hz, avec une largeur d’impulsion typique comprise entre 1 ms (position minimale) et 2 ms (position maximale), la position médiane se situant autour de 1,5 ms. Sur Arduino, par exemple, il suffit d’utiliser une bibliothèque servo dédiée pour écrire un angle de 0 à 180°, que le Tower Pro 180 Servo Motor traduit en position réelle. La fonction principale du servo est de se positionner rapidement et précisément sur l’angle demandé et de maintenir cette position en compensant les efforts extérieurs, ce qui est idéal pour piloter des mécanismes articulés, des volets ou des systèmes d’orientation. 4. Conseils de maintenance et de sécurité Pour prolonger la durée de vie du Tower Pro 180 Servo Motor, évitez de forcer mécaniquement l’axe à la main lorsqu’il est alimenté : cela peut endommager les engrenages ou l’électronique. Ne dépassez jamais la tension recommandée et utilisez de préférence une alimentation séparée pour les servos lorsqu’un projet comporte plusieurs moteurs ou des charges importantes, afin de réduire les risques de chute de tension sur la carte de contrôle. Protégez le servo de l’humidité, de la poussière excessive et des projections, car il n’est pas étanche : dans des environnements plus difficiles, prévoyez un carter ou une protection. Contrôlez régulièrement le serrage des vis du palonnier et des fixations, surtout en cas de vibrations importantes (avions RC, robots rapides). En cas de bruit anormal, de jeu excessif ou de chauffe, débranchez l’alimentation et inspectez la mécanique. Enfin, ne laissez pas de pièces mobiles accessibles aux doigts, en particulier pour les enfants, et coupez l’alimentation avant toute intervention sur les tringleries ou les leviers pour garantir une utilisation sûre et sereine.
Complétez vos projets de robotique, de modélisme ou de domotique en associant le Tower Pro 180 Servo Motor à d’autres solutions de motorisation de la gamme, et explorez un large choix de moteurs, réducteurs et accessoires sur la catégorie dédiée Motor pour concevoir des systèmes encore plus performants et personnalisés.
Oui, le Tower Pro 180 Servo Motor est entièrement compatible avec les plateformes Arduino et Raspberry Pi, à condition d’utiliser une sortie PWM adaptée et une alimentation stable de 4,8 V à 6,0 V. Sur Arduino, il suffit d’employer une bibliothèque de gestion des servos pour envoyer des angles de 0 à 180°. Sur Raspberry Pi, l’usage d’un module PWM externe (type PCA9685) est recommandé pour obtenir un signal plus précis et soulager le processeur.
Le Tower Pro 180 Servo Motor fonctionne entre 4,8 V et 6,0 V en courant continu. Pour un fonctionnement fiable, il est conseillé d’utiliser une alimentation dédiée capable de fournir au moins 500 mA par servo pour couvrir les pointes de courant, surtout sous charge. L’alimentation du servo doit partager la masse (GND) avec la carte de contrôle, mais il est préférable de ne pas alimenter le servo directement depuis la sortie 5 V d’un microcontrôleur, souvent insuffisante lorsque plusieurs moteurs sont utilisés.
Pour exploiter au mieux la course de 180°, il faut régler correctement la largeur d’impulsion du signal PWM. En général, une impulsion de l’ordre de 1 ms correspond à l’angle minimal, 1,5 ms à la position centrale et 2 ms à l’angle maximal. Certaines cartes ou radiocommandes permettent d’ajuster les limites (endpoints) afin de calibrer précisément la course sans forcer en butée. Il est recommandé de procéder par petits incréments et de vérifier visuellement que le servo n’atteint pas brutalement sa butée mécanique, afin de préserver les engrenages et la longévité du moteur.