Panier
Il n'y a plus d'articles dans votre panier
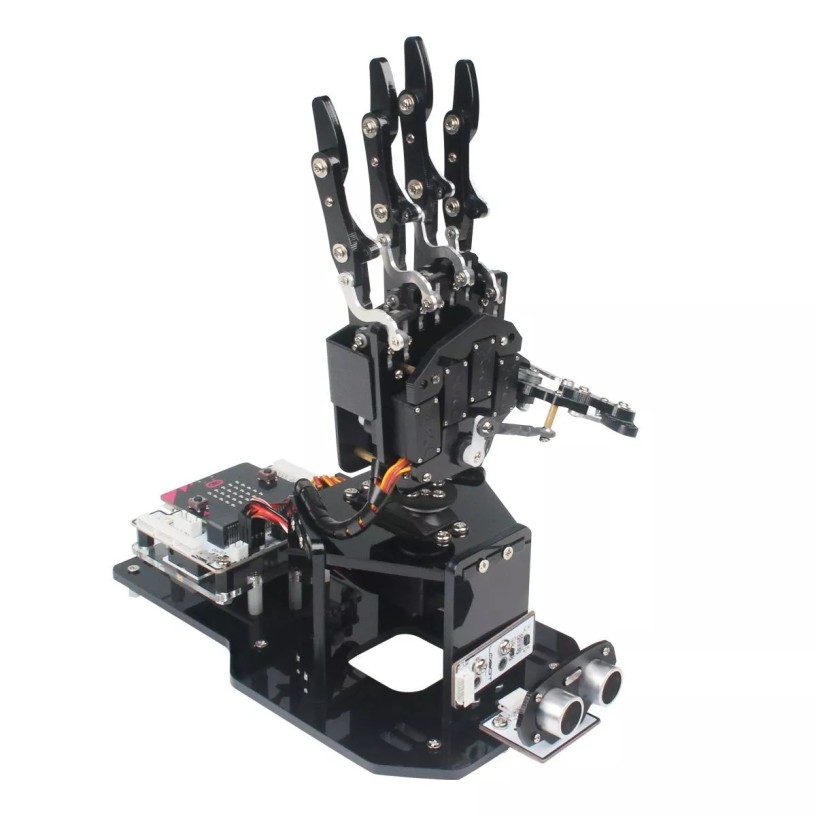
Conçue pour l’apprentissage de la robotique moderne et la manipulation d’objets en milieu éducatif ou de prototypage, la Main robotique programmable [Micro:Bit not included] est une main artificielle à cinq doigts articulés, pilotable en temps réel, idéale pour initier enfants, étudiants et makers aux notions de mécatronique, de programmation et d’automatisation.
La structure de la Main robotique programmable [Micro:Bit not included] repose sur un châssis rigide en plastique technique haute résistance associé à des pièces métalliques pour les articulations soumises aux efforts répétés, assurant un excellent compromis entre légèreté et solidité. Les articulations sont maintenues par des vis et axes en acier pour limiter le jeu mécanique et augmenter la durée de vie. Des finitions de surface soignées réduisent les frottements et améliorent la fluidité des mouvements. Les composants électroniques sont montés de manière protégée sur la base, avec un routage propre des câbles pour minimiser l’usure et les risques de rupture. L’ensemble est conçu pour supporter de nombreux cycles d’ouverture/fermeture sans dégradation notable, dans une approche qui privilégie la réparabilité, l’économie de matière et l’utilisation de plastiques recyclables lorsque cela est possible.
La Main robotique programmable [Micro:Bit not included] trouve naturellement sa place dans une salle de classe, un fablab, un laboratoire universitaire ou un atelier de passionnés, où elle devient un support concret pour travailler sur la préhension, la coordination des doigts, le contrôle par capteurs ou par radio. Elle permet de créer des démonstrations ludiques (signe de la main, serrage de poignée, tri d’objets), de développer la créativité des élèves et de favoriser les projets collaboratifs autour de défis robotiques. Reliée à un Micro:Bit programmé en MakeCode ou en Python, elle aide à donner du sens au code en le connectant à un résultat physique visible, ce qui renforce la motivation et la confiance en soi des débutants. Dans un contexte plus avancé, elle peut servir à tester des algorithmes de préhension, de retour haptique ou d’interaction homme‑robot à moindre coût.
| Caractéristique | Détail |
|---|---|
| Type de produit | Main robotique programmable à cinq doigts articulés |
| Carte de contrôle principale | Compatible BBC Micro:Bit (non inclus) |
| Nombre de doigts | 5 doigts indépendants avec plusieurs articulations chacun |
| Type d’actionnement | Servomoteurs ou micromoteurs intégrés (commande par PWM via Micro:Bit) |
| Matériaux principaux | Plastique technique haute résistance, pièces métalliques pour axes et visserie |
| Couleur dominante | Noir (finition mate avec éléments métalliques visibles) |
| Surface de la base | Platine rectangulaire avec découpes de fixation et passages de câbles |
| Dimensions approximatives de la main | Proche d’une main humaine adulte (envergure 15–20 cm selon position des doigts) |
| Dimensions de la base | Environ 10–15 cm de longueur, largeur proportionnée à la main |
| Alimentation | 4,5–6 V DC typiquement, fournie via carte Micro:Bit et module d’interface (non inclus selon kit) |
| Connectique | Connecteurs pour servomoteurs, borniers d’alimentation, interface compatible broches Micro:Bit |
| Systèmes de programmation compatibles | Microsoft MakeCode, Python (via Micro:Bit), JavaScript/Block‑based selon environnement choisi |
| Niveau recommandé | Collège, lycée, enseignement supérieur, makers débutants à avancés |
| Applications typiques | Initiation à la robotique, projets STEM/STEAM, démonstrations de préhension, prototypage HRI |
| Micro:Bit inclus | Non, carte Micro:Bit à acquérir séparément |
| Montage | Livrée en module assemblé ou à assembler selon version, avec schéma de câblage indicatif |
| Poids (indicatif) | Léger, adapté à une manipulation fréquente en classe ou en atelier pédagogique |
| Normes et sécurité | Utilisation à basse tension, adaptée à l’enseignement avec supervision d’un adulte |
1. Installation et mise en place Commencer par déballer soigneusement la Main robotique programmable [Micro:Bit not included] et vérifier que tous les éléments sont présents : main avec ses doigts articulés, base de fixation, câbles des servomoteurs, éventuel module d’interface pour Micro:Bit, visserie ou supports de montage. Placer la main sur une surface stable et plane, en veillant à ce que les doigts puissent se déplacer librement sans heurter d’objet. Si nécessaire, fixer la base à une planche ou à un châssis à l’aide des découpes prévues, afin d’éviter tout basculement durant le fonctionnement. Préparer ensuite la carte Micro:Bit (non fournie) en s’assurant qu’elle est fonctionnelle et qu’une source d’alimentation adaptée est disponible (piles, pack batterie ou alimentation de laboratoire respectant la tension recommandée). 2. Vue d’ensemble des composants La main se compose de cinq doigts articulés montés sur une paume rigide, chaque doigt étant relié à un servomoteur ou à un mécanisme d’actionnement dissimulé dans la base ou à proximité. Sur la base, plusieurs modules sont visibles : les servomoteurs (boîtiers rectangulaires ou cylindriques), les connecteurs de signaux (broches ou prises à trois fils pour signal, alimentation et masse), ainsi qu’un emplacement dédié à la carte Micro:Bit ou à une carte d’interface. Les ports de connexion se présentent généralement sous forme de rangées de broches, repérées par des étiquettes (GND, VCC, SIG ou P0, P1, P2, etc.). Certains modèles intègrent également des interrupteurs, des LED d’état ou des boutons de reset sur le module d’interface. Les fils, souvent de couleurs différentes, servent à distinguer rapidement l’alimentation positive, la masse et le signal de commande. 3. Utilisation de base Pour utiliser la Main robotique programmable [Micro:Bit not included], commencer par insérer la carte Micro:Bit dans le support ou relier ses broches à l’interface de la main à l’aide de câbles adaptés. Respecter l’affectation des broches : la masse (GND) de la Micro:Bit doit être commune avec celle des servomoteurs, et chaque servomoteur doit recevoir un signal depuis une broche de sortie (par exemple P0 à P4). Raccorder ensuite l’alimentation des servomoteurs en respectant la polarité et la tension recommandée. Une fois le câblage terminé, connecter la Micro:Bit à un ordinateur via USB pour y transférer un programme. Dans MakeCode, créer un projet qui envoie des signaux PWM aux broches correspondantes, afin d’ouvrir et de fermer progressivement les doigts, ou de réaliser des gestes prédéfinis (poing fermé, main ouverte, pincement du pouce et de l’index, etc.). Après téléchargement du programme, déconnecter éventuellement le câble USB si l’alimentation est assurée par un pack de piles. Mettre sous tension : la main prend vie et exécute les mouvements programmés. Pour les premiers essais, utiliser des mouvements lents et des amplitudes réduites afin de bien observer le comportement mécanique et ajuster si besoin les angles de rotation dans le code. Une fois les bases maîtrisées, il devient possible de relier la main à des capteurs (boutons, capteurs de distance, accéléromètre du Micro:Bit) pour créer des interactions plus riches, par exemple une main qui serre plus ou moins fort en fonction d’une mesure, ou qui reproduit les mouvements détectés par un second Micro:Bit. 4. Conseils de maintenance et de sécurité Pour préserver la Main robotique programmable [Micro:Bit not included] sur le long terme, éviter de forcer manuellement sur les doigts lorsque les servomoteurs sont alimentés, car cela pourrait endommager les engrenages internes. Toujours couper l’alimentation avant de modifier le câblage ou de démonter des éléments. Inspecter régulièrement les vis et axes des articulations : si un jeu apparaït, resserrer délicatement sans bloquer le mouvement. Garder la main à l’abri de l’humidité, de la poussière excessive et des températures extrêmes, afin de protéger les composants électroniques et mécaniques. Utiliser uniquement des alimentations adaptées à la tension et au courant recommandés, en évitant toute surtension. Dans un contexte pédagogique, prévoir la supervision d’un adulte et rappeler aux utilisateurs de ne pas coincer leurs doigts ou d’autres objets fragiles dans la main en mouvement. Un nettoyage léger de la structure avec un chiffon doux et sec suffit en général ; éviter les solvants agressifs qui pourraient attaquer le plastique. En suivant ces quelques règles, la main restera précise, fluide et fiable pour de très nombreux projets.
Pour compléter un atelier pédagogique, mettre en place un véritable parcours STEM ou enrichir un projet créatif, d’autres kits et modules sont disponibles dans l’univers ...Robotique ... afin d’associer la Main robotique programmable [Micro:Bit not included] à des châssis mobiles, des capteurs intelligents ou des systèmes domotiques.
La carte Micro:Bit n’est pas incluse avec la Main robotique programmable [Micro:Bit not included]. Il est nécessaire de disposer d’un Micro:Bit compatible, vendu séparément, ainsi que d’un éventuel module d’interface ou de câbles adaptés pour assurer le contrôle des servomoteurs.
Oui, ce produit est particulièrement adapté aux débutants, y compris au niveau collège ou lycée. Grâce à la programmation par blocs avec MakeCode ou à des exemples simples en Python, il devient facile de créer des mouvements de base, puis de progresser vers des scénarios plus complexes, tout en visualisant immédiatement l’effet du code sur les gestes de la main.
La Main robotique programmable [Micro:Bit not included] permet de réaliser une grande variété de projets : démonstrations de gestes (saluer, compter sur les doigts, serrer une main), robots interactifs qui réagissent à des capteurs, simulations de mains prothétiques simples, ateliers d’initiation à la mécatronique ou encore prototypes d’interaction homme‑robot. Elle s’intègre facilement dans un parcours robotique plus large, avec châssis roulants, bras articulés ou systèmes domotiques.